1.1.5 Физиология движений глаз
Общая механика движений
Глазное яблоко представляет собой почти сферическое тело, которое может вращаться вокруг любого количества осей в определенных пределах, но не меняет своего положения внутри глазницы. Соответствующая ось вращения не является заданной (как у колеса), а зависит только от точки приложения и направления силы. Все возможные оси вращения пересекаются в одной точке, которая в пределах орбиты смещается лишь на 1/10 мм. Эта точка пересечения всех осей вращения является центром вращения глаза (понятие «интераксиального пространства» см. [44]). При эмметропическом глазе она находится в среднем в 13,5 мм позади вершины роговицы, примерно на зрительной оси. Значительные изменения положения центра вращения (на несколько мм) происходят только при патологических состояниях, например, при параличе глазных мышц, синдроме коиннервации, переломе орбиты.
Направление тяги мышечной силы определяется местом начала и прикрепления этой мышцы. Мышечная плоскость определяется началом, прикреплением и центром вращения (▶Рис. 1.19). Эффективное плечо рычага лежит в этой мышечной плоскости. Осью вращения мышцы является перпендикуляр к мышечной плоскости, проходящий через центр вращения.
Если несколько глазных мышц сокращаются одновременно, также происходит только вращение вокруг одной оси, положение которой зависит от мест начала и прикрепления мышц, а также от силы задействованных глазных мышц. Фактически почти все движения глаз являются результатом сокращения нескольких глазных мышц. Соответственно сложным является математическое описание результирующего вращения.
По две глазные мышцы каждого глаза имеют схожую мышечную плоскость и при схожей оси вращения различаются только направлением вращения. Мышцы с одной осью вращения, но разным направлением вращения называются антагонистами.
Запомните
При нормальных движениях глаз сокращение одной глазной мышцы сопровождается соответствующим растяжением ее антагониста, что может отсутствовать при некоторых нарушениях функции глазных мышц (например, при синдроме коиннервации, переломе орбиты).
Кроме того, термины «синергический» и «антагонистический» используются также в тех случаях, когда частичные функции мышц совпадают или противодействуют друг другу.
Все силы воздействуют исключительно на поверхность глазного яблока; их передача на яблоко может быть сравнена с механическим принципом рычага или ролика (➢ Рис. 1.20a–c). Вращающий эффект определяется крутящим моментом, который является произведением силы на плечо рычага. Основные компоненты силы:
активная (контрактильная) мышечная сила
эластическая мышечная сила
эластические силы других тканей
Когда глазная мышца сокращается, глазное яблоко поворачивается в определенном направлении. Одновременно другие глазные мышцы растягиваются и оказывают этому растяжению эластическое сопротивление. В направлении тяги возрастает контрактильное напряжение, а в противоположном — эластическое напряжение, которое стремится вернуть яблоко в исходное положение. Контрактильная и эластическая силы глазных мышц действуют по принципу ролика. При наиболее частых движениях глаз сила мышц воздействует тангенциально на глазное яблоко, и эффективное плечо рычага (радиус глазного яблока) остается неизменным. Точка, в которой глазная мышца тангенциально отходит от глазного яблока, называется точкой касания. Часть окружности глаза, к которой мышца прилегает между местом прикрепления и точкой касания, является путем обкатки этой мышцы (▶ Рис. 1.19). Эти определения «точек» не соответствуют действительности. На самом деле глазная мышца определенной ширины имеет полосу начала и полосу прикрепления, изогнутую касательную линию и поверхность обкатки.
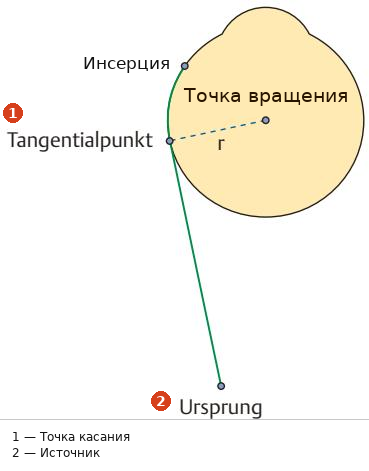
Рис. 1.19 Плоскость мышцы, точка касания и путь обкатки. Плоскость мышцы определяется началом, прикреплением и точкой вращения и лежит в плоскости рисунка. Путь обкатки — это часть окружности между местом прикрепления и точкой касания. Контрактильные и эластические силы глазной мышцы действуют в точке касания через плечо рычага r.
При вращении яблока также растягиваются или сжимаются пассивные ткани орбиты (конъюнктива, связочный аппарат, нервы и сосуды). Натянутая при движениях глаз эластичная конъюнктива прилегает к окружности глаза и противодействует вращению за счет тангенциального тяжения (▶ Рис. 1.21). Однако сдерживающие связки функционируют не тангенциально. Их эффективное плечо рычага обычно очень короткое и значительно увеличивается при движениях глаз. Благодаря этому возможны легкие движения глаз малой амплитуды, в то время как большие движения тормозятся.
Когда глаз неподвижен, существует равновесие крутящих моментов, воздействующих на глаз. Покой яблока означает не отсутствие силы, воздействующей на яблоко, а то, что каждый крутящий момент равен крутящему моменту в противоположном направлении. Это равновесие является стабильным (▶ Рис. 1.22), пока крутящие моменты остаются неизменными. Как только изменяется рычаг или сила, глаз начинает двигаться до достижения нового равновесия.
Сила мышцы зависит прежде всего от ее поперечного сечения или количества мышечных волокон. Толстая мышца сильнее тонкой. Мышца развивает силу за счет активного сокращения своих волокон. Однако она также обладает эластическими свойствами. При растяжении мышцы напряжение растет, как в пружине, до достижения предела прочности (кривая «напряжение-деформация») [84]. Таким образом, чем сильнее растягивается мышца, тем большую эластическую силу она развивает. Соотношение между длиной и напряжением при пассивном растяжении называется кривой пассивного растяжения. Контрактильная и эластическая силы образуют общую силу мышцы. Положение глаза, при котором максимальная сила агониста превышает напряжение растянутого антагониста и напряжение остальных
a
b
c
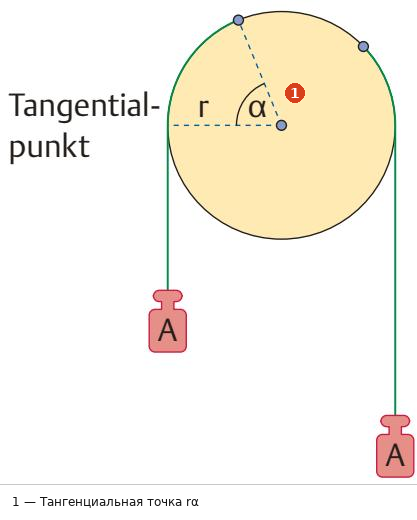
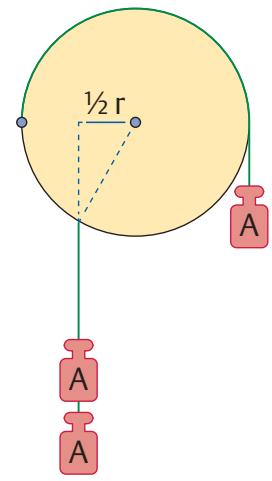
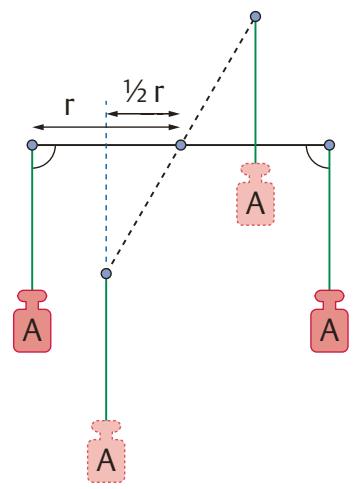
Рис. 1.20 Рычаг и ролик.
a В рычаге крутящий момент = сила × плечо рычага. Таким образом, при горизонтальном положении рычага величина момента D = A × r. В данной формулировке закона рычага предполагается, что сила действует перпендикулярно плечу рычага. Если это не так, то эффективным плечом рычага считается перпендикуляр из точки вращения на направление действия силы. Таким образом, при наклонном положении рычага D = A × 1/2 r. Крутящий момент меньше, чем в исходном положении, хотя сила (подвешенный груз A) одинакова. Если сила действует через рычаг, то при движении плечо рычага изменяется.