1.1.5 Physiologie der Augenbewegungen
Allgemeine Bewegungsmechanik
Der Augapfel ist ein nahezu kugelförmiger Körper, der sich innerhalb bestimmter Grenzen um beliebig viele Achsen drehen kann, aber seinen Ort innerhalb der Augenhöhle nicht verändert. Die jeweilige Drehachse ist nicht (wie bei einem Rad) vorgegeben, sondern nur abhängig von Angriffspunkt und Richtung einer Kraft. Alle möglichen Drehachsen schneiden sich in einem Punkt, der sich innerhalb der Orbita nur im Bereich von 1/10 mm verändert. Dieser Kreuzungspunkt aller Drehachsen ist der Drehpunkt des Auges (zum Begriff des „interaxialen Raumes“ siehe [44]). Er liegt beim emmetropen Auge durchschnittlich 13,5 mm hinter dem Hornhautscheitel, etwa auf der Sehachse. Erhebliche Ortsänderungen des Drehpunkts (um mehrere mm) treten nur unter pathologischen Bedingungen auf, z. B. Augenmuskelparalyse, Koinnervationssyndrom, Orbitafraktur.
Die Zugrichtung einer Muskelkraft wird bestimmt durch Ursprung und Ansatz dieses Muskels. Die Muskelebene ist durch Ursprung, Ansatz und Drehpunkt definiert (▶Abb. 1.19). Der wirksame Hebelarm liegt in dieser Muskelebene. Die Drehachse eines Muskels ist die Lotrechte im Drehpunkt auf die Muskelebene.
Wenn mehrere Augenmuskeln sich gleichzeitig kontrahieren, ergibt sich ebenfalls nur eine Drehung um eine Drehachse, deren Lage von den Muskelursprüngen und -ansätzen und von der Kraft der beteiligten Augenmuskeln abhängt. Tatsächlich sind fast alle Augenbewegungen Folge einer Kontraktion mehrerer Augenmuskeln. Entsprechend kompliziert ist die mathematische Beschreibung der resultierenden Drehung.
Jeweils 2 Augenmuskeln eines Auges weisen eine ähnliche Muskelebene auf und unterscheiden sich bei ähnlicher Drehachse nur durch die Drehrichtung. Muskeln mit gleicher Drehachse, aber unterschiedlicher Drehrichtung werden Antagonisten genannt.
Merke
Bei normalen Augenbewegungen ist die Kontraktion eines Augenmuskels von einer entsprechenden Dehnung seines Antagonisten begleitet, die bei einigen Augenmuskelstörungen aber fehlen kann (z. B. Koinnervations-syndrom, Orbitafraktur).
Darüber hinaus werden die Begriffe synergistisch bzw. antagonistisch auch dann verwendet, wenn Teilfunktionen von Muskeln übereinstimmen bzw. einander entgegenwirken.
Alle Kräfte greifen ausschließlich am Umfang des Bulbus an, ihre Übertragung auf den Bulbus lässt sich mit dem mechanischen Prinzip des Hebels oder der Rolle vergleichen (➢Abb. 1.20a–c). Die Drehwirkung wird vom Drehmoment bestimmt, dem Produkt aus Kraft und Hebelarm. Hauptkomponenten der Kraft:
aktive (kontraktile) Muskelkraft
elastische Muskelkraft
elastische Kräfte anderer Gewebe
Wenn ein Augenmuskel sich kontrahiert, wird dadurch der Augapfel in eine bestimmte Richtung gedreht. Gleichzeitig werden andere Augenmuskeln gedehnt und setzen dieser Dehnung elastische Spannung entgegen. In Zugrichtung steigt die kontraktile und in Gegenrichtung die elastische Spannung, die den Bulbus in seine Ausgangslage zurückziehen will. Kontraktile Kraft und elastische Kraft der Augenmuskeln werden nach dem Prinzip der Rolle wirksam. Bei den häufigsten Augenbewegungen wirkt die Kraft der Augenmuskeln tangential auf den Augapfel und der wirksame Hebelarm (Radius des Augapfels) bleibt unverändert. Der Punkt, an dem der Augenmuskel den Augapfel tangential verlässt, wird Tangentialpunkt genannt. Der Teil des Augenumfangs, dem der Muskel zwischen Insertion und Tangentialpunkt aufliegt, ist die Abrollstrecke dieses Muskels (▶Abb. 1.19). Diese Definitionen von „Punkten“ entsprechen nicht der Wirklichkeit. Tatsächlich hat ein Augenmuskel bestimmter Breite eine Ursprungs- und Insertionsleiste, eine gebogene Tangentiallinie und eine Abrollfläche.

Abb. 1.19 Muskelebene, Tangentialpunkt und Abrollstrecke. Die Muskelebene ist definiert durch Ursprung, Ansatz und Drehpunkt und liegt in der Zeichenebene. Abrollstrecke ist der Teil des Umfangs zwischen Insertion und Tangentialpunkt. Kontraktionskräfte und elastische Kräfte des Augenmuskels werden am Tangentialpunkt über den Hebelarm r wirksam.
Bei einer Bulbusdrehung wird auch das passive orbitale Gewebe (Bindehaut, Bandapparat, Nerven und Gefäße) gedehnt oder gestaucht. Die bei Augenbewegungen angespannte elastische Bindehaut liegt dem Augenumfang auf und wirkt durch tangentialen Zug der Drehung entgegen (▶Abb. 1.21). Die Hemmbänder funktionieren aber nicht tangential. Ihr wirksamer Hebelarm ist normalerweise sehr kurz und wächst bei Augenbewegungen erheblich an. Dadurch sind kleine Augenbewegungen leicht möglich, während große Bewegungen gebremst werden.
Wenn das Auge sich nicht bewegt, besteht Gleichgewicht der am Auge angreifenden Drehmomente. Bulbusruhe bedeutet nicht, dass am Bulbus keine Kraft angreift, sondern, dass jedes Drehmoment ebenso groß ist wie das Drehmoment in der Gegenrichtung. Dieses Gleichgewicht ist stabil (▶Abb. 1.22), solange die Drehmomente unverändert bleiben. Sobald ein Hebel oder eine Kraft geändert wird, wird das Auge bewegt, bis ein neues Gleichgewicht erreicht ist.
Die Kraft eines Muskels ist vor allem abhängig von seinem Querschnitt bzw. von der Menge seiner Muskelfasern. Ein dicker Muskel ist kräftiger als ein dünner. Der Muskel entwickelt Kraft durch aktive Kontraktion seiner Fasern. Er verfügt aber auch über elastische Eigenschaften. Wenn ein Muskel gedehnt wird, steigt die Spannung wie bei einer Feder, bis die Grenze der Reißfestigkeit erreicht ist (Spannungs-Dehnungs-Kurve) [84]. Der Muskel entwickelt also eine umso größere elastische Kraft, je mehr er gedehnt wird. Die Relation zwischen Länge und Spannung bei passiver Dehnung nennt man Ruhedehnungskurve. Kontraktile und elastische Kraft bilden die Gesamtkraft des Muskels. Die Augenstellung, in der die maximale Kraft des Agonisten die Spannung des gedehnten Antagonisten und die Anspannung der übrigen
a
b
c

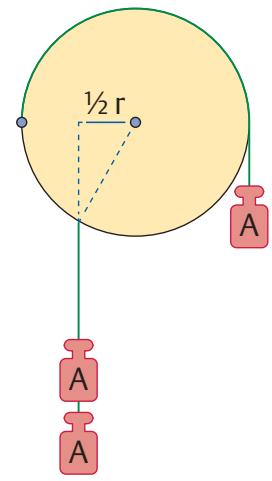
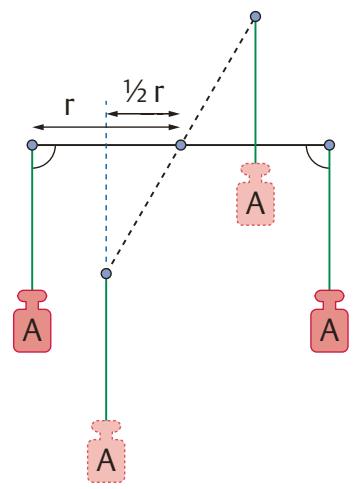
Abb. 1.20 Hebel und Rolle.
a An einem Hebel ist das Drehmoment = Kraft × Hebelarm. Das Drehmoment hat also in der waagrechten Hebelstellung den Betrag D = A × r. In dieser Formulierung des Hebelgesetzes wird unterstellt, dass die Kraft senkrecht auf den Hebelarm einwirkt. Ist das nicht der Fall, so gilt als effektiver Hebelarm die Lotrechte vom Drehpunkt auf die Wirkungsrichtung. In der geneigten Hebelstellung ist also D = A × 1/2 r. Das Drehmoment ist kleiner als in der Ausgangsstellung, obwohl die Kraft (angehängtes Gewicht A) gleich ist. Wenn eine Kraft über einen Hebel wirkt, so wird durch die Bewegung der Hebelarm verändert.